在工业机器人、协作机器人、精密转台和医疗设备等领域,传统伺服电机配合减速机的驱动方案正面临越来越大的挑战:背隙、弹性变形、维护成本以及有限的带宽,都在制约着系统性能的进一步提升。直接驱动技术因此成为高精度运动控制的重要发展方向,而无框力矩电机正是这一技术路线中的核心执行元件。
直驱技术的核心诉求
直接驱动意味着负载与电机转子之间没有减速机构,电机的转矩直接传递到负载上。这种结构带来的好处是显而易见的:
- 零背隙:没有齿轮啮合,传动链的间隙为零
- 高刚度:系统刚度仅取决于电机和负载的连接刚度
- 高带宽:省去减速机后,控制环路的响应速度大幅提升
- 低维护:没有易损件,寿命取决于轴承和绕组绝缘
但直驱也对电机本身提出了更高要求:低速时必须有足够大的转矩,转矩波动必须极低,否则会直接反映为速度波动和定位误差。
德马克16系列:为直驱而生的无框设计
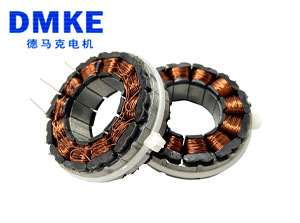
德马克电机在工业运动控制领域深耕多年,其16系列无框力矩电机正是针对上述需求开发的产品。该系列采用无铁芯、分数槽集中绕组设计,定子和转子均无外壳、无轴承,可以直接嵌入设备结构中,实现机电一体化集成。
无铁芯结构的优势
传统有铁芯电机在绕组和永磁体之间存在齿槽效应,即使采用斜极或分数槽设计,齿槽转矩也只能被削弱而无法完全消除。16系列采用无铁芯设计,从根本上消除了齿槽转矩的来源。这意味着:
- 极低的转矩波动,适合低速直驱和精密定位
- 无磁滞损耗和涡流损耗,高速时效率更高
- 绕组电感小,电流响应快,适合高动态应用
分数槽集中绕组
分数槽集中绕组是16系列的另一项关键技术。相比整数槽分布绕组,分数槽集中绕组具有更短的端部长度、更低的铜损和更高的槽满率。同时,分数槽设计可以进一步优化反电动势波形,使其更接近正弦波,从而降低转矩波动。
对于需要定制化转矩-转速特性的应用,德马克支持定制绕组方案和磁极配置,可以根据具体负载特性优化电机参数,而不是让用户去适应标准电机的输出曲线。
典型应用场景
16系列无框力矩电机的适用场景集中在需要高精度、高刚度直驱的领域:
机器人关节:协作机器人和工业机器人的关节模组越来越多地采用无框力矩电机加谐波减速器或直接驱动的方案。16系列的无框结构便于集成到关节壳体内,减少轴向尺寸。
自动化转台:精密转台对速度波动和定位精度要求极高,无铁芯设计带来的低转矩波动是核心优势。
光学定位设备:在光学检测和激光加工中,直驱电机的高带宽和零背隙可以显著提高跟踪精度。
医疗器械:如CT机旋转部分、手术机器人关节等,对可靠性和精度都有严格要求。
选型与集成建议
对于打算采用16系列无框力矩电机的工程师,以下几点值得注意:
- 转矩匹配:直驱应用中,电机转矩需要覆盖负载的加速转矩、摩擦转矩和重力矩(如有),并留有一定裕量。
- 热管理:无框电机没有外壳,散热依赖用户结构。建议将定子安装在具有良好导热路径的金属壳体上。
- 转子安装:转子需要与负载轴精确对中,偏心会导致不平衡磁拉力和额外损耗。
- 反馈系统:直驱系统通常需要高分辨率编码器或旋转变压器,反馈精度直接影响最终性能。
结语
无框力矩电机不是简单的“电机去掉外壳”,而是一种需要从系统层面重新思考的驱动方案。德马克16系列通过无铁芯和分数槽集中绕组设计,在转矩波动、响应速度和集成灵活性之间取得了良好的平衡。对于正在评估直驱方案的工程师而言,理解电机本身的特性只是第一步,更重要的是将电机、反馈、结构和控制作为一个整体来优化。
德马克电机提供的定制化绕组和磁极配置能力,使得16系列可以更灵活地适应不同应用的具体需求,而不是让设计迁就标准产品。这或许是直驱技术从“可用”走向“好用”的关键一步。